
Дослідники Массачусетського технологічного інституту розробили біогібридного робота, конструкція якого значно відрізняється від попередніх тривимірних моделей, що потребували мільйонів живих клітин. Цей пристрій є надтонкою двовимірною структурою, яка здатна до самостійного руху в рідкому середовищі. Використання тонкого шару гелю дозволяє досягти вищої ефективності та знизити витрати на виробництво механізмів такого типу. Робот за своїми розмірами приблизно відповідає стандартній пластинці жувальної гумки, що робить його придатним для роботи в умовах обмеженого простору.
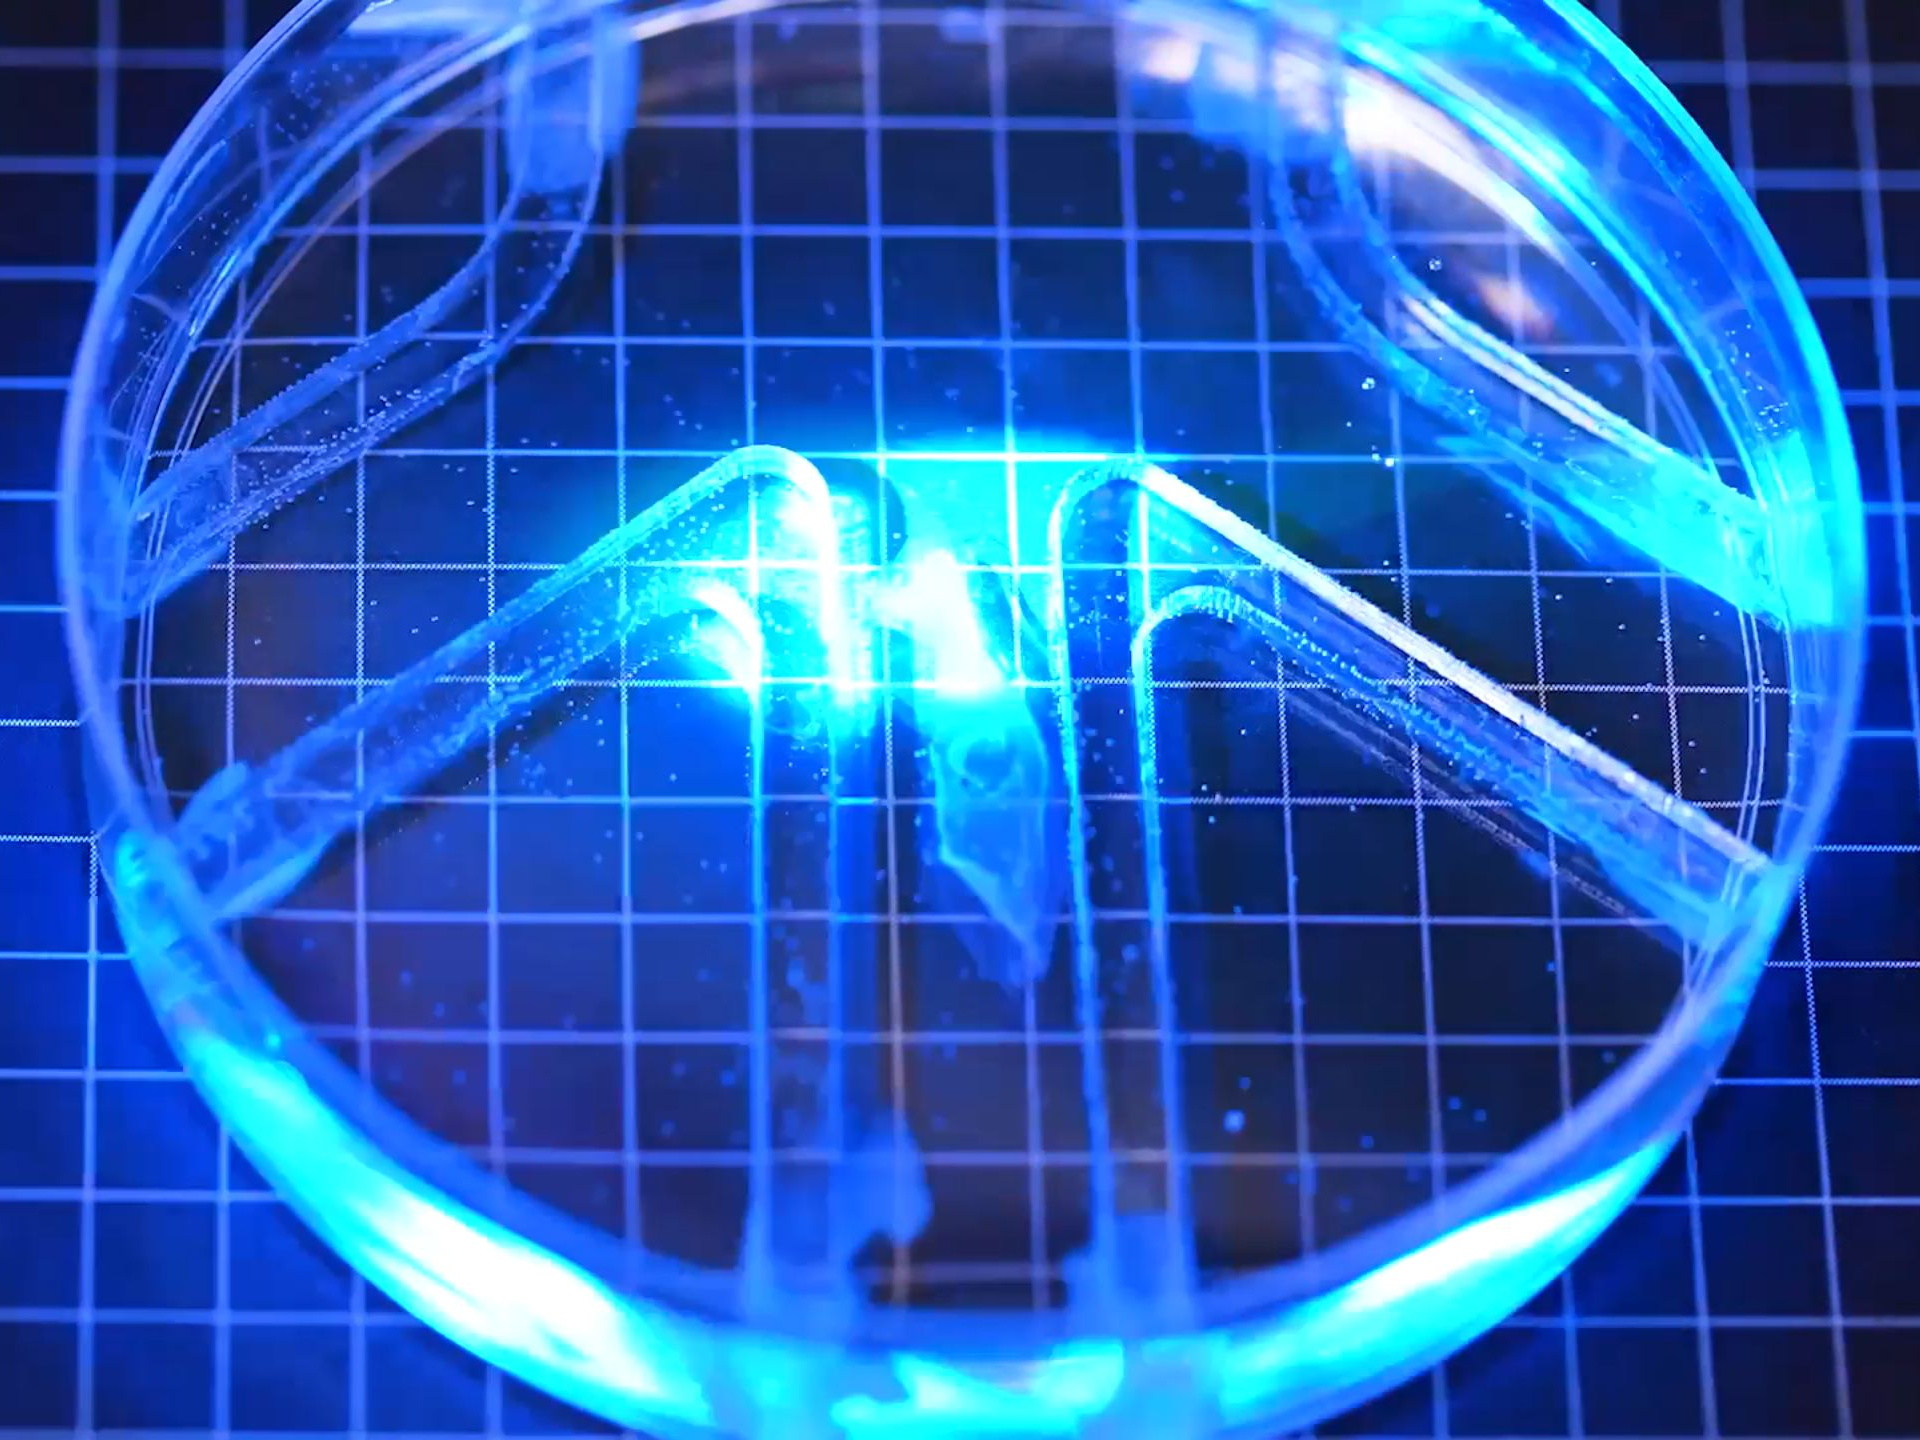
Основним елементом рушійної системи є два краї гелевої смужки, які виконують роль плавців. На ці ділянки нанесено надтонкий шар живих м’язових клітин, які попередньо пройшли процедуру генетичної модифікації. Завдяки цій зміні біологічний матеріал реагує на світловий вплив, що дозволяє керувати процесом скорочення та розслаблення м’язів. При освітленні певної ділянки плавця клітини скорочуються, що спричиняє відповідний рух конструкції. Відсутність світла призводить до стану розслаблення, що забезпечує циклічність роботи механізму.
Змінюючи послідовність освітлення правої або лівої сторони робота, оператори можуть коригувати напрямок руху та швидкість пристрою. Така система дозволяє біогібридному апарату долати нескладні перешкоди у водному середовищі. Поточні випробування зафіксували максимальну швидкість пересування, яка становить чотири довжини власного тіла за одну хвилину. Для порівняння, олімпійські плавці долають близько 65 довжин тіла за той самий проміжок часу, а швидкість руху робота виявилася співмірною з темпом переміщення акули виду шестизябрових у відкритому океані.
На даному етапі розвитку технологія розглядається науковою спільнотою як доказ концепції, що підтверджує можливість використання живих тканин для створення автономних мікроскопічних пристроїв. Результати експерименту показують, що тонкий шар м’язових клітин здатен генерувати достатню силу для переміщення об’єкта у воді. Подальші дослідження спрямовані на вдосконалення системи керування та підвищення ефективності взаємодії біологічних компонентів з електронними системами контролю, що може вплинути на швидкість розвитку подібних біоінженерних рішень у майбутньому.
Перспективи застосування подібних біогібридних систем включають проведення екологічного моніторингу у чутливих водних екосистемах, де традиційна техніка може завдати шкоди середовищу. Також науковці розглядають варіанти використання таких мікророботів для внутрішніх досліджень організму людини, враховуючи їхні невеликі розміри та біологічну сумісність. Подальша робота над стабільністю та довговічністю м’язових клітин дозволить розширити межі застосування пристроїв у різних галузях біології та медицини, створюючи нові інструменти для діагностики або доставки речовин.
