
Исследователи Массачусетского технологического института разработали биогибридного робота, конструкция которого значительно отличается от предыдущих трехмерных моделей, требовавших миллионов живых клеток. Это устройство представляет собой сверхтонкую двухмерную структуру, которая способна к самостоятельному движению в жидкой среде. Использование тонкого слоя геля позволяет достичь более высокой эффективности и снизить затраты на производство механизмов такого типа. Робот по своим размерам примерно соответствует стандартной пластинке жевательной резинки, что делает его пригодным для работы в условиях ограниченного пространства.
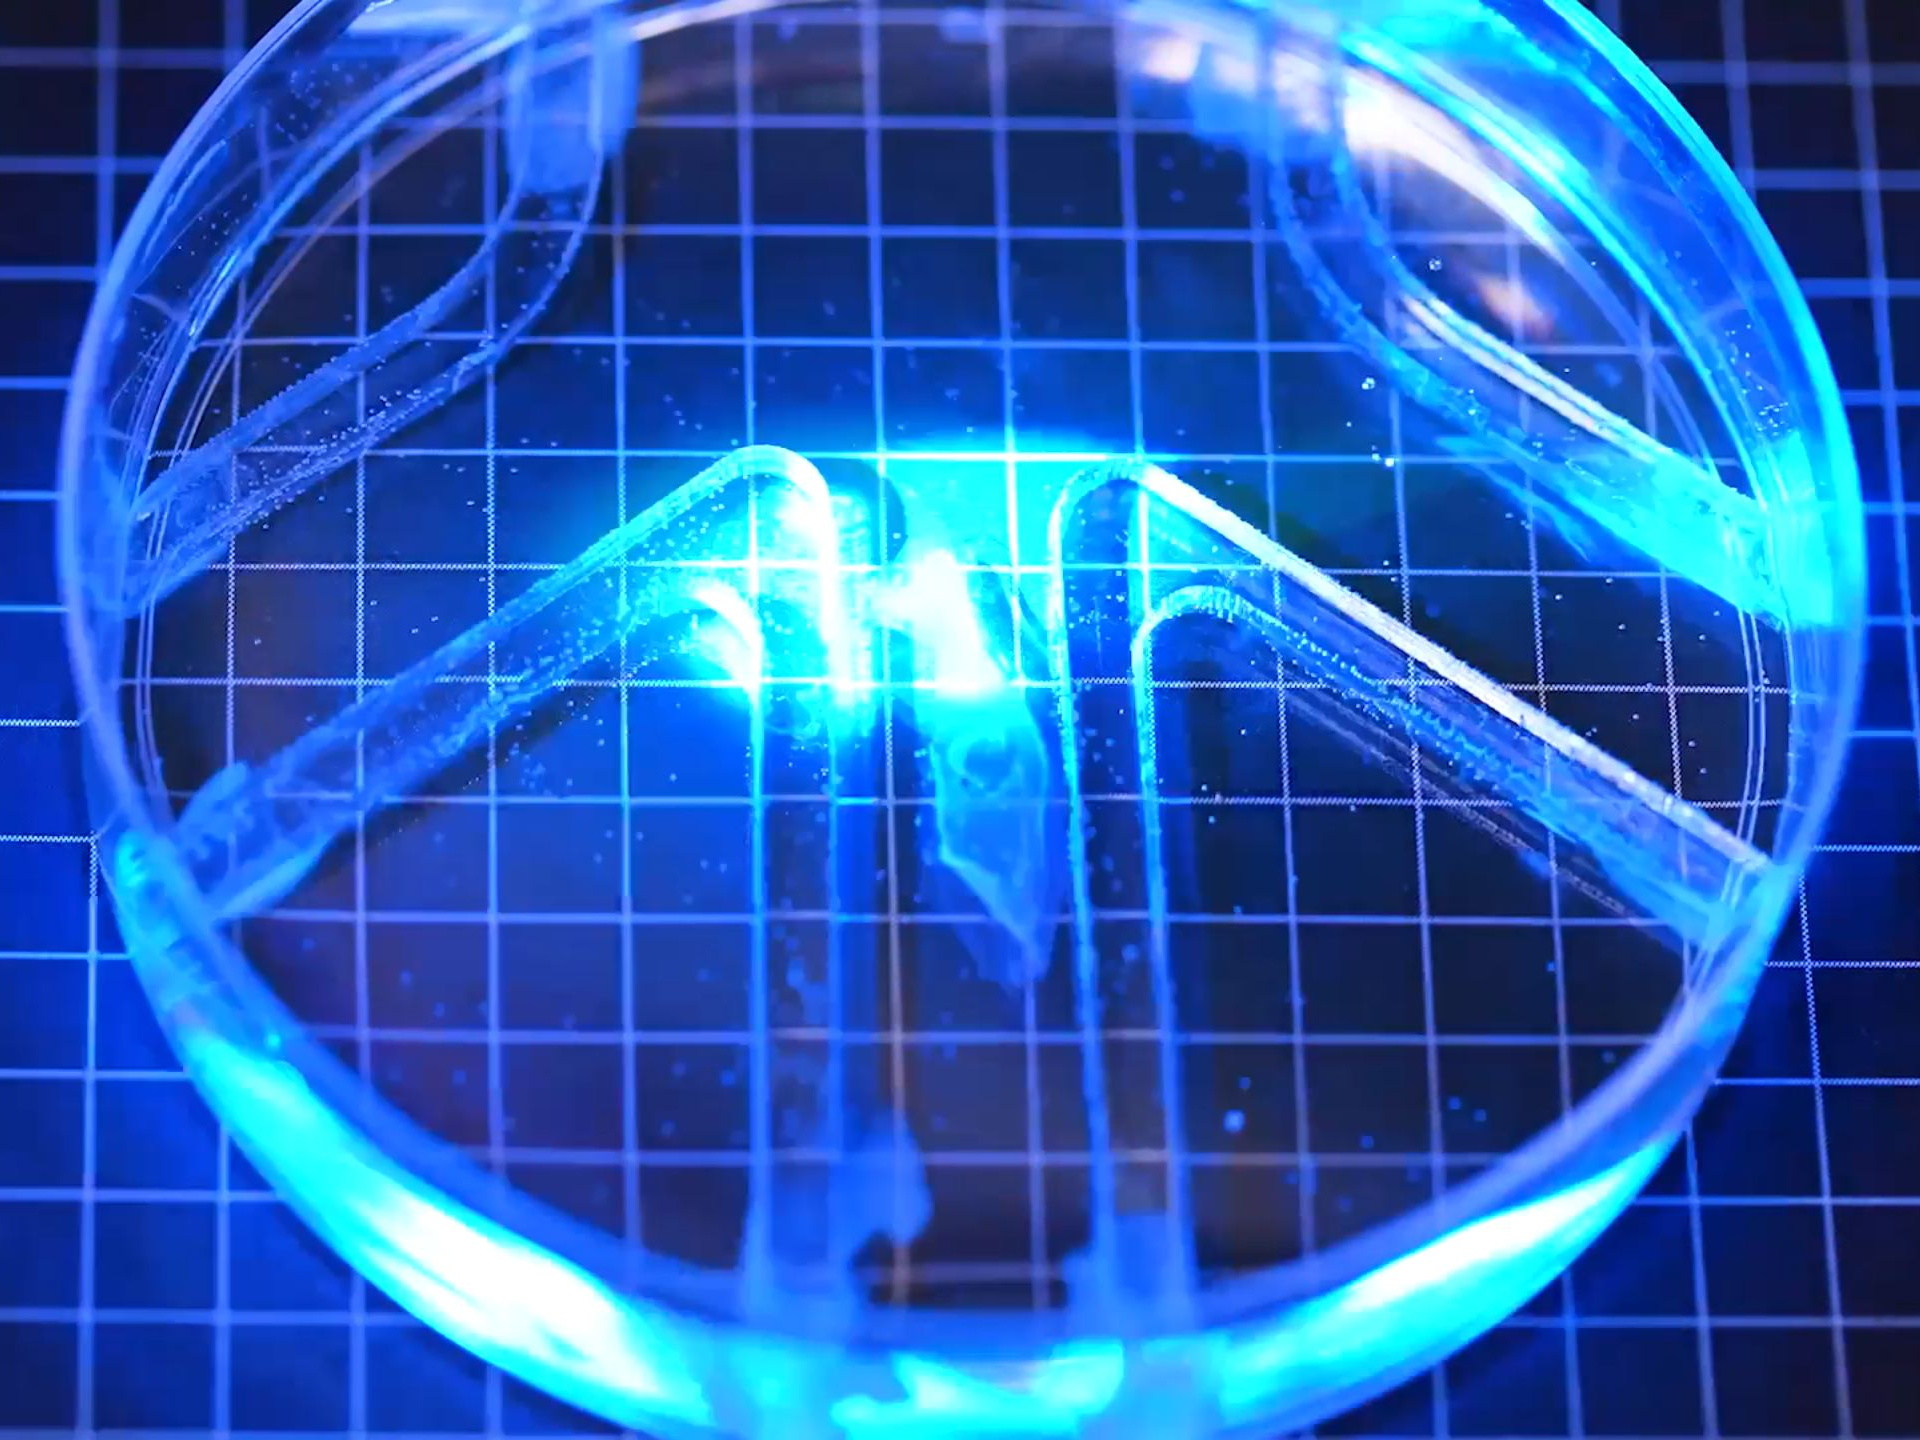
Основным элементом движущей системы являются два края гелевой полоски, которые выполняют роль плавников. На эти участки нанесен сверхтонкий слой живых мышечных клеток, которые предварительно прошли процедуру генетической модификации. Благодаря этому изменению биологический материал реагирует на световое воздействие, что позволяет управлять процессом сокращения и расслабления мышц. При освещении определенного участка плавника клетки сокращаются, что вызывает соответствующее движение конструкции. Отсутствие света приводит к состоянию расслабления, что обеспечивает цикличность работы механизма.
Изменяя последовательность освещения правой или левой стороны робота, операторы могут корректировать направление движения и скорость устройства. Такая система позволяет биогибридному аппарату преодолевать несложные препятствия в водной среде. Текущие испытания зафиксировали максимальную скорость передвижения, которая составляет четыре длины собственного тела за одну минуту. Для сравнения, олимпийские пловцы преодолевают около 65 длин тела за тот же промежуток времени, а скорость движения робота оказалась соизмеримой с темпом перемещения акулы вида шестижаберных в открытом океане.
На данном этапе развития технология рассматривается научным сообществом как доказательство концепции, подтверждающее возможность использования живых тканей для создания автономных микроскопических устройств. Результаты эксперимента показывают, что тонкий слой мышечных клеток способен генерировать достаточную силу для перемещения объекта в воде. Дальнейшие исследования направлены на совершенствование системы управления и повышение эффективности взаимодействия биологических компонентов с электронными системами контроля, что может повлиять на скорость развития подобных биоинженерных решений в будущем.
Перспективы применения подобных биогибридных систем включают проведение экологического мониторинга в чувствительных водных экосистемах, где традиционная техника может нанести вред среде. Также ученые рассматривают варианты использования таких микророботов для внутренних исследований организма человека, учитывая их небольшие размеры и биологическую совместимость. Дальнейшая работа над стабильностью и долговечностью мышечных клеток позволит расширить границы применения устройств в различных областях биологии и медицины, создавая новые инструменты для диагностики или доставки веществ.
